微信登录
 QQ登录


ESP32六轮漫游无线遥控探测小车


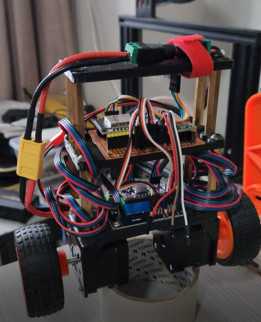
这套六轮移动平台的结构开发,最初是面向非结构化户外地形的小型巡检与科普验证场景,整机采用左右对称的三对轮组布局,区别于常规四轮小车的通过性设计,轮体直接采用大宽度镂空辐条式越野轮,轮缘做连续凸起齿形,在草地、松散沙土、细碎碎石路面行驶时,齿面可以嵌入松软表层获得足够抓地力,镂空结构同时大幅降低轮体自身重量,减少行走电机的负载扭矩需求。底盘框架采用分层叠装思路,上层承载橙色防护上盖,下层固定主控与动力组件,两侧轮组通过独立的摇臂式支架与底盘铰接,单侧三个轮位在经过凸起障碍时,摇臂可以随地形小幅上下摆动,让至少两个轮组始终贴合地面,避免普通刚性底盘越障时出现轮体悬空打滑的问题。控制核心搭载ESP32模组,板载WiFi通讯能力,
不需要额外外挂通讯模块,就可以搭建局域网无线控制链路,操作人员通过终端即可远程发送行进、转向指令,同时模组预留的IO口可以后续扩展摄像头、环境温湿度采集、气体检测等传感器,拓展成场地巡检、环境采样的小型移动终端。行走动力采用六台微型减速电机分别驱动对应轮体,布线沿底盘侧边的支架走线槽布置,线束预留摇臂摆动的余量,避免转向越过程中线束被拉扯断裂;主控仓做了围边防护,上盖与底盘通过卡扣加螺丝双重固定,日常户外测试遇到浅草剐蹭、轻微扬尘时,不会出现壳体松脱、内部电路板裸露的问题。从安装边界来看,整机长宽控制在小型桌面级设备范畴,轮距与轴距的匹配预留了足够的改装空间,上层盖板的平面预留了多个通用安装孔位,后续加装机械爪、测距雷达、
小型摄像云台时,不需要重新打孔破坏主体结构;轮体与底盘侧边的间隙经过校核,摇臂上下摆动全程不会出现轮体剐蹭仓体的干涉问题。整套结构所有外观结构件都适配熔融堆积3D打印工艺,壁厚设置在1.5到2毫米之间,既保证轮体受冲击时不会轻易断裂,也不会因为壁厚过大导致打印成本过高、整机重量超标。设计过程中优先保证零部件的可装配性,所有配合位都预留了打印件的公差余量,不需要二次复杂机加工就可以完成整机组装,不管是用于高校机器人教学的移动底盘验证,还是业余开发者做户外远程探测原型,都可以快速完成搭建调试,在低速行走场景下,六轮独立驱动的布局还可以实现原地差速转向,狭窄空间内的转向灵活性远优于同尺寸四轮结构,不需要额外设计转向舵机组件,进一步降低了整机的结构复杂度与故障点。
- 上一篇:小型轮式地面清洁机器人结构设计
- 下一篇:四足仿生机器狗斯派克机械结构

- 全部评论(0)

- 模板大小: 187.17 MB
- 售价:5金币
- 下载次数: 153
- 系统要求: SOLIDWORKS,STL,Rendering,STEP / IGES
- 软件分类: 机器人