微信登录
 QQ登录


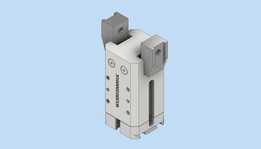
适配3D打印制作的步进驱动三指夹持器


这款三指夹持器的设计初衷是面向桌面级3D打印场景的低成本末端执行器需求,核心适配Nema17规格步进电机作为动力源,所有结构件均可通过普通FDM3D打印机制作,无需额外定制金属加工件,大幅降低小批量试制、教学实训场景下的末端执行器制作门槛。从实际应用场景来看,这类夹持器可直接搭载在桌面级SCARA机械臂、小型三轴移动平台上,完成轻量物料的抓取、转运、分拣动作,适配教学实验、创客项目、小批量非标工位的轻载作业需求,可抓取规则柱状、块状工件,也能通过指面的仿形贴合结构适配部分异形小尺寸零件。
传动结构上采用蜗杆加蜗轮的减速增扭方案,配合周向均布的三组指节联动结构,步进电机输出的扭矩经过蜗杆副减速后,带动内部的驱动盘做回转运动,通过指节根部的滑槽销轴结构将回转运动转化为三个指节的同步径向开合动作,这种结构自带反向自锁特性,即使步进电机断电,夹持状态也不会自行松脱,无需额外添加抱闸机构,简化了驱动电路与控制逻辑。设计时特意将轴承作为轴向限位元件嵌入对应安装位,用来抵消螺杆传动过程中产生的轴向窜动力,避免长期运行后螺钉松动、传动间隙变大的问题,所有传动配合面都预留了3D打印工艺对应的公差余量,打印完成后仅需简单去除支撑就能完成装配,无需二次打磨修配。
安装边界方面,夹持器的驱动端预留了标准Nema17电机的安装孔位,可直接与对应规格的电机法兰对接,整体径向最大尺寸控制在80mm以内,轴向总长度不超过100mm,不会占用过多的末端安装空间,指节开合行程覆盖10mm到60mm的直径范围,单指夹持力可通过步进电机的输出电流进行调节,适配不同硬度、重量的被抓取物料。指端采用可拆卸式的模块化设计,可根据实际抓取的物料外形更换不同轮廓的指面垫块,比如抓取光滑圆柱件时可更换带防滑纹的橡胶垫指块,抓取薄壁件时可更换大接触面积的平面指块,拓展不同场景下的适配能力。整体结构没有采用复杂的异形曲面设计,所有打印件均为无支撑或者少支撑结构,打印时不需要添加大量可溶性支撑,普通PLA、PETG耗材即可满足结构强度要求,适合个人制作者、教学场景快速制作验证。
- 上一篇:NEMA32电机配套滚珠丝杠一体式安装支座
- 下一篇:类光圈式可调中心孔机械快门结构

- 全部评论(0)

- 模板大小: 22.28 MB
- 售价:5金币
- 下载次数: 361
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件