微信登录
 QQ登录


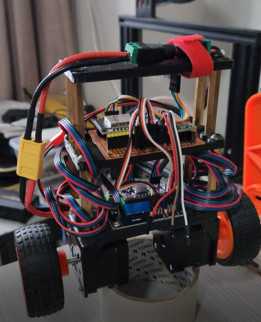
适配3D打印的Jetson纳米机器人开发载板结构


这款适配Jetson Nano的可打印机器人开发平台结构,核心面向嵌入式机器人研发、高校科创实训、个人DIY机器人开发场景,解决了常规开发阶段硬件堆叠杂乱、固定孔位不匹配、外设拓展无统一安装基准的痛点。从实际使用场景来看,该结构可直接作为小型轮式机器人、桌面巡检机器人、视觉识别演示机器人的硬件承载基体,研发人员无需额外设计加工承载支架,通过桌面级FDM3D打印机即可完成结构件制作,大幅缩短原型机搭建周期。
结构设计上,整体采用分层承载思路,核心层预留Jetson Nano核心板的精准安装定位槽,槽位边缘设置0.2mm的安装间隙,适配不同厂商生产的Jetson Nano开发板公差,核心板固定位采用M2铜柱预埋设计,打印时可在对应位置暂停放置铜柱,避免直接螺纹连接塑料件导致的滑牙问题,核心区域周边预留散热风道间隙,可兼容30mm规格的直流散热风扇安装位,保证高负载运算时核心板的散热效率,避免长时间运行出现降频问题。
外设拓展区域的设计充分考虑机器人开发的常用需求,上层拓展板预留了常用传感器的安装孔位矩阵,孔位间距采用5mm的标准网格设计,可兼容超声波模块、单目/双目摄像头、激光雷达、IMU模块等常用机器人外设的安装需求,无需额外打孔适配;侧边预留了电池仓位,可容纳2节18650锂电池组成的供电模组,仓体设置弹性卡扣结构,无需额外螺丝即可固定电池,同时预留了电源走线槽,避免走线杂乱干涉运动部件。
安装边界与尺寸方面,整体结构长宽控制在120mm100mm范围内,可直接适配市面上多数小型差速轮式机器人底盘的安装孔位,底部预留4个M3的通用安装孔,孔距为90mm70mm,可直接固定在标准亚克力底盘、3D打印底盘上;结构整体高度控制在35mm以内,避免搭载摄像头时重心过高导致的运行倾覆问题,所有外露边缘均设置R2的圆角过渡,避免打印后锐边划伤操作人员,同时减少打印过程中的翘曲风险。
从打印适配性来看,所有结构件均采用无支撑设计思路,悬空角度均控制在45度以内,打印时无需添加支撑结构,减少打印后处理工作量,壁厚统一设置为2mm,兼顾结构强度与打印耗材用量,常规PLA耗材打印即可满足使用强度需求,若需要更高的结构韧性,可采用PETG耗材打印,结构件之间的连接采用卡扣加少量螺丝的组合方式,拆装便捷,方便研发阶段反复调整硬件布局。
实际使用过程中,该结构可直接作为机器人原型的承载主体,研发人员可快速完成核心板、传感器、供电模块的组装,将更多精力投入算法调试而非结构加工,对于教学场景而言,学生可自行打印结构件完成机器人组装,直观理解机器人硬件布局逻辑,降低实训环节的硬件成本;对于个人开发者而言,统一的安装基准可减少反复设计支架的重复劳动,快速验证机器人运动控制、视觉识别等功能逻辑。结构上还预留了调试接口的避让位,核心板的HDMI接口、USB接口、网口位置均做了镂空处理,外接调试设备时无需拆卸结构件,可直接插拔线材,提升调试效率。

- 全部评论(0)

- 模板大小: 67.98 MB
- 售价:5金币
- 下载次数: 281
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering,Parasolid
- 软件分类: 3D打印机