微信登录
 QQ登录


齿轮传动仿生飞鸟扑翼运动机构


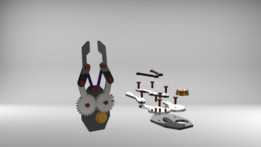
这套仿生扑翼机构核心采用对称圆柱直齿轮组作为动力输入与同步传动单元,两个啮合齿轮参数完全一致,保证两侧翼面摆动的相位差严格为180度,避免单侧受力不均导致的运行卡滞。齿轮分度圆直径根据翼面摆动行程做匹配设计,模数选取兼顾传动强度与整体结构紧凑性,齿宽控制在合理范围,既保证啮合重合度满足平稳传动要求,也不会额外增加不必要的转动惯量。
翼面支撑采用弧形高刚度杆件,杆件截面做了变厚度优化,根部与齿轮偏心轴连接位置厚度最大,向翼尖方向逐步收窄,在保证扑动过程中杆件形变量控制在允许范围内的前提下,尽可能降低翼面自身重量,减少传动负载。翼面根部的铰接座采用分体式设计,与固定基座的连接轴选用耐磨材质,铰接间隙控制在微米级,避免扑动过程中出现翼面窜动,保证运动轨迹的一致性。
固定基座采用半圆弧承托结构,既为齿轮组、铰接部件提供稳定的安装基准,也能在机构运行时对两侧翼面的下极限位置形成软限位,避免翼面摆动超出行程范围与基座发生刚性碰撞。基座底部预留了标准安装孔位,孔位间距符合通用演示台架的安装尺寸规范,可直接固定在教学演示台、科普展具支架上,不需要额外加工转接板,安装边界清晰,适配常规的小型动力输出模块安装空间。
从实际应用场景来看,这类机构首先可作为机械原理教学的演示教具,直观展示齿轮同步传动、偏心轴旋转运动转往复摆动的运动转换过程,帮助学习者理解平面连杆机构与齿轮传动结合的运动逻辑;其次可作为小型仿生扑翼飞行器的原理验证样机核心结构,通过调整偏心轴的偏心距,就能改变翼面的扑动幅度,匹配不同升力需求的翼面设计;也可用于科普展项的动态展示单元,依靠流畅的扑翼动作直观呈现机械仿生的设计逻辑。
设计过程中首先明确了核心需求:保证两侧翼面运动完全同步,扑动过程无运动死点,整体结构外露便于观察传动逻辑。因此传动方案直接选定对称齿轮啮合结构,舍弃了传统的连杆同步方案,避免连杆铰接点过多带来的累计间隙,也减少了传动环节的能量损耗。偏心轴与齿轮的连接位置经过多轮运动仿真验证,确保翼面扑动的角度范围符合仿生飞鸟的自然扑翼姿态,不会出现角度过大导致的机构自锁,也不会因角度过小导致仿生动作失真。
在安装适配性上,整个机构的动力输入轴从齿轮中心位置伸出,轴端预留了标准联轴器安装位,可直接对接小型直流减速电机、手动摇柄等不同动力源,不需要额外改动传动结构。机构整体的外轮廓尺寸控制在小型展具的常规尺寸范围内,最大宽度出现在翼面展开到上极限位置时,最小宽度为翼面收拢到下极限位置时,安装时只需要预留对应摆动范围的安全空间,就可以保证机构运行无干涉。所有转动部件的润滑槽都做了隐藏式设计,既保证日常维护时可以方便加注润滑脂,也不会因为润滑脂外露影响整体外观展示效果。
从功能特性来看,这套机构的传动效率较高,齿轮啮合的传动损失远低于多连杆串联结构,很小的输入扭矩就能带动翼面完成连续扑动动作;运动一致性好,两侧翼面的扑动角度、速度完全对称,运行过程中整体震动极小,不需要额外增加配重块就能实现平稳运行;结构拆解方便,所有连接部件都采用标准紧固件装配,不需要专用工具就能完成拆装,便于教学场景下展示内部传动结构,也方便对不同参数的翼面、齿轮进行替换测试,验证不同传动比、不同翼型下的扑动效果。
- 上一篇:飞行模拟设备专用操控按钮盒结构设计
- 下一篇:高性能内燃机锻造活塞结构设计

- 全部评论(0)

- 模板大小: 3.29 MB
- 售价:5金币
- 下载次数: 75
- 系统要求: Rendering,SOLIDWORKS
- 软件分类: 通用机械零部件