微信登录
 QQ登录


机器人马达安装固定板结构设计


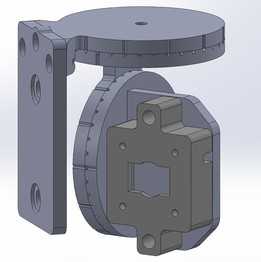
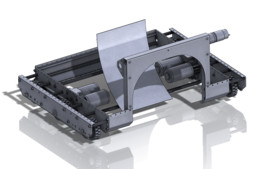
做机器人本体结构设计的时候,马达安装板是最容易被新手忽略但直接影响整机运行精度的基础构件,很多刚入行的工程师习惯直接调用标准件库的平板随便打几个孔就出图,等到样机调试阶段才发现,要么孔位同轴度不够导致马达输出轴卡滞,要么安装面平面度不足引发运转共振,甚至板厚选得不够在负载冲击下出现形变,直接让末端执行器的定位精度掉出允许公差范围。这块安装板的应用场景主要面向桌面级小型教学机器人、竞赛类移动机器人的动力模块安装,用来把驱动马达牢牢固定在机器人底盘框架上,承接马达运转时的反扭矩,同时保证马达输出轴和传动轮、驱动轮的同轴度要求,避免动力传输过程中出现额外的径向负载,延长马达轴承的使用寿命。从功能特性来看,这块板采用矩形平板式结构,
没有多余的异形弯折,一方面是方便用常规板材直接下料加工,不需要开模做冲压成型,打样阶段用数控铣床或者精雕机就能快速做出成品,小批量生产时也能直接用激光切割下料后做孔位精加工,加工成本控制得很低;另一方面平面式的安装基准更容易保证形位公差,只要下料后做一次平面磨削,就能保证两个安装面的平行度满足要求,不需要额外做基准校正。设计思路上,孔位的排布完全匹配常用的小型直流伺服马达、步进马达的安装孔距,中间的大尺寸通孔是给马达输出轴做避让用的,避免板件和输出轴、轴上的联轴器发生运动干涉,周围几个不同直径的孔分别对应马达的固定螺丝过孔、定位销孔,还有和底盘型材连接的安装孔,每个孔的直径都留了合理的安装间隙,固定螺丝孔的间隙控制在0.1-0.
2mm之间,既方便装配时调整位置,又不会因为间隙过大导致马达安装后出现偏移;定位销孔则是按H7公差设计,装配时先打定位销再锁螺丝,能完全消除装配累积误差,保证每次拆装马达之后的位置重复精度。尺寸边界方面,板的整体长宽尺寸刚好覆盖马达的安装法兰面,边缘留出足够的螺丝锁付空间,不会因为板件尺寸太小导致扳手没有操作空间,板厚的选择经过刚度校核,在马达额定扭矩输出、甚至急停瞬间的冲击扭矩作用下,板件的最大形变量控制在0.02mm以内,完全不会影响传动精度。实际加工的时候要注意,所有孔的孔口都要做0.2mm的倒角,去除毛刺,避免装配时割伤线缆或者刮破操作人员的手套,和马达接触的安装面不能有凸起的刀纹,表面粗糙度控制在Ra1.6以内,
保证马达安装后能完全贴合,不会出现虚装的情况。很多人做这类安装板的时候会忽略安装边的避让,把板的边缘和其他构件的安装位做的太近,导致装配时其他零件的固定螺丝没法正常锁付,这块板在设计的时候就提前核对了底盘上相邻构件的安装位置,四个角都留了足够的安全距离,哪怕后期要在板上加装编码器线的固定座,也有多余的空间可以打孔固定,不用重新做板。另外板上的小孔是用来走马达的动力线和编码器线的,走线孔的位置刚好在马达接线端子的正下方,线缆可以直接穿过板件走到底盘内部的走线槽里,不会露在外面被运动部件刮蹭,也让整个机器人的外观更整洁,不会有线缆杂乱的问题。做这类基础构件的三维建模的时候,一定要先把匹配的马达模型、底盘连接型材的模型都装配到位,再去做板件的孔位排布,不能凭空画孔,不然很容易出现孔位对不上、干涉的问题,建模时还要把螺丝、螺母、垫圈这些标准件都装进去模拟装配过程,检查有没有工具操作空间不足的问题,很多新手画出来的图看着尺寸都对,实际装配的时候才发现螺丝孔离板边太近,扳手伸不进去,只能临时返工挫板,既耽误进度又影响零件外观。

- 全部评论(0)

- 模板大小: 2.76 MB
- 售价:5金币
- 下载次数: 23
- 系统要求: SOLIDWORKS,Rendering,Other,SOLIDWORKS,SOLIDWORKS
- 软件分类: 通用机械零部件