微信登录
 QQ登录


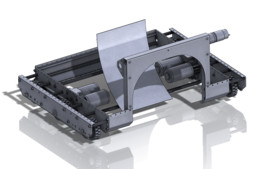
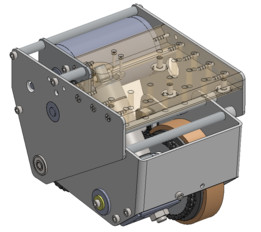
FRC赛事用箱式物料举升搬运机构


这套机构的核心应用场景覆盖青少年机器人竞赛的物料转运环节,同时可作为小型仓储场景中轻载货箱短距离搬运、低位堆垛的参考设计原型。从实际作业逻辑来看,机构底部采用低趴式滑移底盘框架,前端设置楔形导入坡面,作业时可直接将坡面插入货箱底部,无需额外配置夹抱或抓取结构,就能完成对标准周转箱的承接,适配竞赛场景中快速取放物料的节奏要求,也能适配仓储场景中标准塑料周转箱的无损伤转运需求。
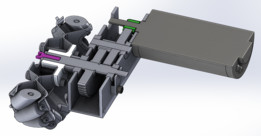
功能实现上,垂直布置的双导轨立柱作为举升动作的承载主体,导轨内侧搭配同步带传动结构,由底部安装的驱动辊组提供动力输出,可将承接的货箱沿立柱垂直抬升至设定高度,满足不同高度的物料投放、堆叠要求;传动路径上设置的张紧调节结构,可在长期运行后调整同步带预紧力,避免传动打滑导致的举升位置偏差。底盘框架采用型材拼接式结构,所有传动部件、驱动元件均内嵌安装在框架内部,既降低了整体设备的重心,提升搬运过程中的运行稳定性,也能避免作业过程中杂物卡入传动间隙造成设备故障。
设计思路上,整套机构优先考虑作业效率与结构可靠性,取消了复杂的多自由度调整结构,将动作拆解为底盘行进对位、坡面承接货箱、垂直举升、转运卸料四个简单动作,每个动作的驱动链路都做了最短路径优化,减少传动环节的能量损耗,同时降低故障发生概率。针对周转箱的定位问题,底盘承接面上设置了两处限位挡边,当货箱沿坡面滑入承接面后,可自动对齐到举升托架的中心位置,避免举升过程中出现偏载导致的导轨卡滞。举升托架的托臂采用外翻式设计,举升过程中可从货箱底部提供稳定支撑,不会对货箱侧壁造成挤压,适配侧壁强度较低的薄壁周转箱使用。
从安装边界与尺寸适配来看,整套机构的宽度控制在两个标准周转箱并排宽度范围内,可在宽度1.2米的狭窄通道内完成转向与对位作业;垂直导轨的高度满足两层周转箱堆叠的举升需求,最低承接面高度与地面的间隙控制在5mm以内,可适配底部无加强筋的普通平底周转箱,无需对货箱做定制化改造。底盘底部预留了行走轮组与驱动电机的安装位,可根据实际使用场景搭配不同的行走驱动方案,竞赛场景下可搭配高速轮组提升行进速度,仓储场景下可搭配带制动的脚轮实现定点停靠。导轨与底盘的连接位置采用可拆式螺栓固定,可根据实际需要的举升高度更换不同长度的导轨型材,无需重新加工底盘主体结构,拓展不同的举升行程适配不同作业高度要求。
细节结构上,同步带传动的从动轮端设置了长圆孔调节结构,装配时可快速调整带轮平行度,运行过程中出现皮带松弛时也可快速张紧,无需拆解整体立柱结构。所有转动辊组的支撑位置均配置了带座轴承,降低转动摩擦阻力,同时提升径向承载能力,应对满载举升时的载荷冲击。底盘前端的楔形坡面采用耐磨钢板材质,长期与地面、货箱底部摩擦也不会出现过度磨损导致的坡面变形,保证对位承接的顺畅性。整套机构没有冗余的装饰性结构,所有外露部件均为功能件,既控制了整体自重,也方便日常维护时的部件检查与更换,适配竞赛场景下快速检修、仓储场景下低维护成本的使用需求。
- 上一篇:FRC赛事六轮驱动竞技作业机器人结构
- 下一篇:多腿式阶梯行走载物爬楼机械装置

- 全部评论(0)

- 模板大小: 123.87 MB
- 售价:5金币
- 下载次数: 127
- 系统要求: STEP / IGES,Rendering,SOLIDWORKS
- 软件分类: 工业机器人