微信登录
 QQ登录


太空采矿探测多足作业车结构设计


这款面向地外天体作业的采矿探测装备,核心适配低重力、无铺装路面的星表作业场景,可承担星壤样本采集、浅层矿物钻探、原位资源初步探查等核心任务,区别于传统行星探测漫游车的纯观测定位,其设计核心围绕“移动+作业”一体化展开,兼顾复杂地形通过性与重载作业能力。行走系统采用六组独立轮腿复合结构,每组轮腿集成独立转向与动力输出单元,单轮具备独立悬架缓冲行程,可适配星表散落的岩块、凹陷坑洼、坡度起伏地形,在低重力环境下可通过轮腿的姿态调整,保证整车重心始终处于稳定区间,避免侧翻风险;六轮布局可实现原地转向、横向斜行等多种移动模式,在狭窄的岩缝区域也能灵活调整作业位置,相比传统履带式漫游车,轮腿结构的维护性更强,
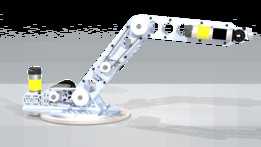
单轮模块故障后可通过机械臂自主更换备用轮组,无需依赖外部运维支持。作业端搭载的多自由度折叠机械臂,末端采用快换接口设计,可适配钻探头、采样爪、光谱检测探头等多种作业属具,机械臂的关节采用大扭矩减速单元,可在低重力环境下提供足够的下压力,满足浅层矿物钻探的进给需求,臂架折叠状态下可完全收纳于车体上部,避免移动过程中与凸起岩石发生碰撞,展开后作业覆盖半径可覆盖车体周边3米范围,无需频繁移动整车即可完成多点位采样作业。车体中部的集成舱体采用分舱布局,上部为控制与传感模块安装区,预留了辐射防护层安装空间,可抵御星表宇宙射线与高能粒子冲击;腹部设置下沉式工具存储舱,可容纳3-5组备用作业属具与轮组模块,舱门采用电动推杆驱动的外翻式结构,
在机械臂取放工具时可完全敞开,不干扰臂架运动轨迹。从安装边界来看,整车展开状态下总长约2.8米、总宽约2.2米、机械臂完全举升后总高约2.7米,折叠收纳状态下高度可控制在1.6米以内,可适配现有主流星表着陆器的载荷舱尺寸要求;轮组的接地比压经过专门优化,在松软星壤环境下不会出现过度沉陷,配合轮面的防滑棘刺结构,可在15度以内的斜坡上稳定停靠并开展作业。整车的管线布局采用内部走线设计,所有动力与信号线缆均从轮腿、臂架的内部空腔穿过,避免外露线缆被星表尖锐岩石划伤,同时也减少了温度交变环境下的线缆老化风险;车体框架采用轻量化高强度铝合金型材拼接,关键受力节点设置加强筋结构,在保证结构强度的前提下尽可能降低整车自重,
适配运载火箭的载荷重量限制。在作业逻辑上,该车可先通过车载传感模块扫描周边地形与矿物分布,自主规划移动路径与作业点位,抵达作业位置后通过轮腿锁止机构固定车身,再根据作业需求更换对应属具,完成钻探、采样、检测等一系列动作,采集的样本可通过机械臂送入车体侧面的样本存储舱,完成封装后可等待后续返回任务回收。


- 模板大小: 332.12 MB
- 售价:5金币
- 下载次数: 35
- 系统要求: SOLIDWORKS,Rendering,Text file,STEP / IGES
- 软件分类: 传感器