微信登录
 QQ登录


全向移动麦克纳姆轮智能小车结构


这套轮式移动平台围绕狭小空间内的全向作业需求展开,底盘采用四组麦克纳姆轮独立驱动布局,辊子与轮轴呈45度斜向布置,四个轮子的转速与转向经过运动学解算后,可实现直行、横移、斜行、原地零半径回转等复合动作,相比普通差速小车,它在仓储料箱转运、实验室设备巡检、教学生产线工位对接这类通道狭窄、对位精度要求高的场景里,不需要预留大半径转弯空间,能够沿着货架边缘、设备间隙灵活穿行,大幅缩减作业通道的预留宽度。
从结构设计思路上,整车框架优先适配桌面级3D打印的成型工艺,底盘支架、轮座、上层设备承载架都做了壁厚均匀化处理,避免打印过程中出现大面积悬垂,装配孔位统一预留标准紧固件的安装余量,不需要二次复杂机加工就能完成整机组装。动力端选用伺服电机作为驱动源,每台电机独立对应一组轮系,电机输出轴与轮体之间通过轮毂直接定位,传动链路短,反向间隙小,在做横移微调、工位精准对接时,轮速同步误差更容易通过控制算法补偿。
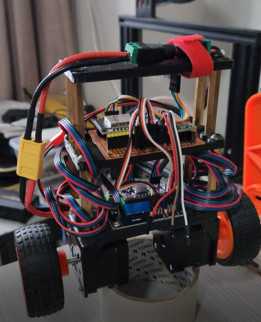
上层承载区域做了分层设计,顶部开放式安装位可以放置控制主板、电池组、传感模块,前面板预留了显示屏的嵌入窗口,当前结构里显示屏仅完成安装固定,后续电气迭代时可以直接在预留腔体内布线,不需要改动底盘主体结构。整车外轮廓方正,底盘四周做了防撞凸边,轮系外侧没有突出的尖锐结构,在狭窄环境中剐蹭时首先接触防护边框,不会直接损伤辊子与驱动轴。
安装边界方面,四个轮系的安装支点对称分布在底盘四角,轮轴的同轴度、相邻轮的平行度在打印件设计时就通过定位柱做了限位,组装时不需要专用工装就能保证轮系姿态符合麦克纳姆轮的运动学要求;上层架的安装孔位采用通用孔距设计,可以兼容常见的控制板、激光雷达、小型机械臂的加装,拓展负载时只要不超出轮胎承载上限、不遮挡轮体运动包络,就不会干扰全向移动功能。轮体本身采用分体式结构,外层的斜向辊子可以单独更换,长期使用出现辊子磨损后,不需要更换整个轮毂,维护成本更低。底盘下方预留了走线槽,电机线、传感器线可以从车架内部贯通到上层控制区,避免线缆外露在轮体运动范围内,防止行进过程中线缆被辊子卷入。
在实际教学与小型自动化场景中,这套平台既可以作为全向移动机器人的机械结构验证载体,也可以直接加装导航模块完成自主巡检、物料短途转运任务,所有结构件的装配逻辑清晰,运动部件的干涉检查在三维阶段就已完成,轮子全角度转动、车架上下层装配都不存在空间冲突,打印完成后按装配关系锁紧紧固件即可完成机械部分搭建。
- 上一篇:履带式双机械臂卡通巡检机器人结构
- 下一篇:竞赛机器人差速转向轮组结构设计

- 全部评论(0)

- 模板大小: 267.35 MB
- 售价:5金币
- 下载次数: 742
- 系统要求: SOLIDWORKS,STL,STEP / IGES,BlenderCAD,Rendering,Other,Parasolid
- 软件分类: 工业机器人