微信登录
 QQ登录


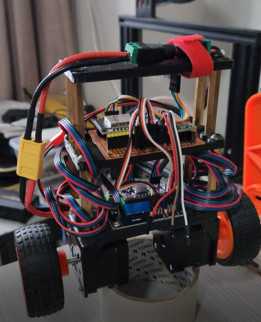
基于节点MCU的ESP32微型3D打印机器人


这款搭载节点MCU ESP32控制核心的微型行走设备,核心定位是面向创客教育、嵌入式开发实训场景的小型验证载体,可直接通过FDM工艺3D打印完成主体结构制作,无需复杂的机加工工序,适合个人开发者、高校电子类专业学生做嵌入式控制、小型移动机构的原理验证使用。从结构设计逻辑来看,整机采用分层堆叠的布局思路,底层为行走轮系安装位,预留了直流减速电机的安装孔位,孔位公差按照3D打印通用的0.2mm层厚适配设置,无需二次打磨即可完成压装固定,中层为控制板安装区域,专门匹配节点MCU ESP32开发板的固定孔距,预留了USB接口、排针的避让空间,不会出现安装后接口被遮挡无法接线的问题,上层预留了传感器拓展位,可根据实际使用需求加装灰度传感器、
红外避障模块或者小型摄像头,拓展巡线、避障、图像传输等功能。整机外形尺寸控制在掌心级别的范围,长宽均不超过100mm,高度不超过60mm,安装边界无外凸的尖锐结构,所有棱边均做了R1.5的圆角处理,既避免3D打印过程中出现翘边问题,也能防止调试过程中划伤操作人员。轮系采用两轮差速驱动的方案,搭配前方一个万向从动轮,转向半径可控制在自身尺寸范围内,适合在桌面级的小型试验场地内运行,行走轮的轮面做了防滑纹理设计,在木质桌面、PVC实验台面上都能获得足够的摩擦力,不会出现原地打滑的问题。电路走线全部设计在结构件的内侧走线槽内,避免运动过程中线路被轮系卷入造成损坏,电源仓预留了常规2S锂电池的安装空间,
供电接口与控制板的电源引脚位置直接对应,接线时无需额外延长线路,减少了接线出错的概率。在实际教学场景中,这套结构可以帮助学习者快速理解差速转向的控制逻辑,掌握ESP32的PWM输出、电机驱动的接线方法,同时3D打印的结构件可以让学习者直观了解面向增材制造的结构设计要点,比如如何设置合理的壁厚、如何设计免支撑的悬空结构、如何根据打印工艺调整装配公差。不同于常规的工业级移动机器人,这款微型设备的结构全部采用薄壁设计,壁厚统一设置为2mm,既保证了足够的结构强度,又能最大限度减少3D打印的材料消耗,单个结构件的打印时长均控制在30分钟以内,打印失败的重制成本极低,非常适合迭代修改设计。设备的重心经过调校,全部集中在两轮轴线的中心位置,运行过程中不会出现前倾或者后倾的问题,即使加装拓展传感器,也可以通过调整电池安装位置来配平重心,保证行走的稳定性。

- 全部评论(0)

- 模板大小: 94.22 MB
- 售价:5金币
- 下载次数: 190
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering,STL,Fusion 360
- 软件分类: 3D打印机