微信登录
 QQ登录


仿生海洋垃圾清理作业装置概念设计


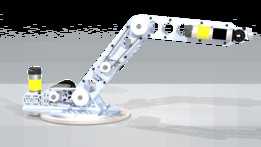
这套仿生海洋清洁作业装置的设计,核心围绕近岸及开阔海域不同粒径海洋垃圾的常态化收集需求展开,区别于传统大型海洋清扫船吃水深、无法进入浅滩、珊瑚礁区作业的局限,三款仿生构型分别对应不同作业场景的功能适配。螃蟹构型的装置采用多足行走结构,主要针对潮间带、浅滩区域的固体垃圾收集,这类区域水位波动大、底质多为礁石或泥沙,常规浮式收集设备容易搁浅,多足结构可以自适应起伏的滩涂地形,行走机构的足端做了圆弧钝化处理,避免行进过程中破坏底栖生物附着的岩面,收集舱设置在躯体中部,前端的收拢臂可以将散落在石缝、沙层表面的塑料碎片、废弃渔网残段拨入进料口,舱体采用透水网格结构,收集过程中可以快速排出夹带的海水与泥沙,减少无效负载。
鱿鱼构型的装置针对中上层水体的悬浮垃圾设计,采用喷水推进的游动方式,躯体的流线型外壳可以降低水体行进阻力,前端的柔性收拢触手采用软胶材质,能够在不损伤水生生物的前提下,缠绕收拢悬浮的塑料薄膜、微塑料聚集体,触手表面设置的细密倒刺结构可以挂住纤维类垃圾,避免收集过程中垃圾被水流冲散,中置的存储舱带有单向进水阀,收拢的垃圾进入舱体后不会因为装置的游动动作回流到水体中,尾部的推进喷口可以调整喷射方向,实现装置在水体中的灵活转向,适配不同流向的海流作业需求。鲸鱼构型的装置针对海面漂浮的大块垃圾设计,采用类似鲸类滤食的作业逻辑,装置上浮在海面作业时,前端的进料口可以随波浪起伏调整高度,始终保持半浸入水面的状态,随着装置向前行进,
海面漂浮的塑料瓶、浮木、大块废弃泡沫会随水流进入收集舱,舱内设置的多层过滤格栅可以将垃圾截留,海水从格栅缝隙排出,装置的背部设置有可开合的卸料口,当收集舱满载后可以配合母船完成快速卸料,不需要将整个装置吊装上船,提升连续作业效率。三款装置在设计时统一了动力模块与通信模块的安装接口,不同构型的装置可以根据作业区域的垃圾分布情况灵活编组,浅滩区域以螃蟹构型装置为主,中上层水体搭配鱿鱼构型装置,海面区域布置鲸鱼构型装置,形成立体的垃圾收集网络。结构设计上,所有与海水接触的零部件都做了防腐蚀涂层处理,转动关节处设置了多层密封圈,避免海水渗入内部损坏电路元件,装置的外壳采用低密度高强度的复合材料,控制整体重量的同时具备足够的抗冲击能力,
能够抵御海面漂浮杂物的碰撞。安装边界方面,三款装置都支持通过标准快拆接口挂载到无人作业母船的收纳架上,单台装置的最大外径不超过收纳架的单格尺寸,不需要额外改造母船的收纳结构,投放时可以通过母船的滑轨直接滑入水中,回收时通过装置顶部的吊环配合母船的起吊机构完成回收,不需要潜水员下水辅助作业。功能设计上还考虑了不同垃圾类型的收集适配,针对尖锐的金属碎片类垃圾,收集舱内壁做了加厚防穿刺处理,避免垃圾刺破舱体导致装置进水失效,针对纤维类的废弃渔网,收拢机构的转动部件做了防缠绕设计,转轴处设置有切割刀片,可以及时切断缠绕在轴上的纤维,避免机构卡滞。
- 上一篇:墨西哥玉米饼自动压制成型加工设备
- 下一篇:温差5℃环保处理系统成套装置结构

- 全部评论(0)

- 模板大小: 265.38 MB
- 售价:5金币
- 下载次数: 10
- 系统要求: SOLIDWORKS,Rendering,STEP / IGES
- 软件分类: 环境保护专用设备制造