微信登录
 QQ登录


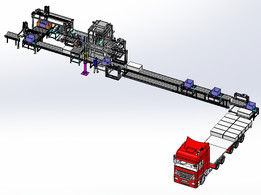
电梯门板喷粉线自动上下件作业工作站


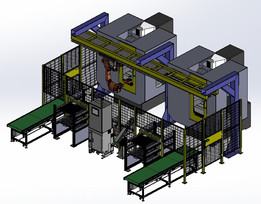
这套设备主要应用于电梯制造行业的门板表面处理工序,衔接喷粉涂装线的进料端与出料端,完成待喷粉工件的上线挂载、喷粉完成后工件的下线转移作业,替代传统人工上下件的操作模式,适配电梯门板这类大尺寸平板类工件的表面处理产线节拍需求。整套工作站采用双机器人协同作业布局,两台工业机器人分别承担上料工位的工件抓取对位、下料工位的成品拆取转移功能,结构布局紧凑,可适配DW700-1400、DH2000-2400规格区间内的不同尺寸电梯门板,无需更换专用夹具即可完成多规格产品的兼容作业,减少产线换型的调整时间。产线整体仅需配置1名辅助人员,负责异常情况处置、工件来料初检与空工装复位的辅助工作,大幅降低重体力岗位的人员配置需求。
设备上方配置环形悬挂输送轨道,采用多立柱支撑的架空布局,轨道沿喷粉线走向做转弯适配,悬挂载具沿轨道循环运行,完成工件在喷粉工序各工位间的流转,轨道支撑立柱的安装点位避开地面作业区域,预留出机器人作业、人员巡检、工件暂存的地面空间,避免架空结构与地面设备产生干涉。地面作业区域采用安全围栏做物理隔离,围栏上设置安全联锁门禁,人员进入作业区域时设备自动暂停运行,避免机器人运动过程中产生安全风险,围栏内部预留机器人行走轴安装位、工件定位台、来料输送辊道的安装空间,来料辊道衔接前道门板成型工序的出料端,待加工门板沿辊道输送至定位工位后,机器人通过真空吸盘夹具抓取门板,调整工件姿态后将门板挂载到悬挂输送线的载具上,完成上料动作。
下料端机器人抓取喷粉固化完成的门板,将工件从悬挂载具上拆取后放置到出料输送辊道上,流转至下道包装或装配工序。整套设备的生产节拍按单工位25秒/件的速率做匹配设计,机器人运动路径做了避障优化,避免抓取大尺寸门板过程中与轨道立柱、围栏、相邻设备产生碰撞,夹具采用多组分布式真空吸盘布局,吸盘位置可根据门板尺寸做手动调整,保证不同宽度、高度的门板抓取过程中受力均匀,不会出现工件变形、脱落的问题。设备的电控柜布置在围栏外侧的边角位置,避免占用物料转运通道,柜内预留IO扩展点位,可直接对接喷粉线的总控系统,实现上下件工位与喷粉、固化等工序的信号联动,根据喷粉线的实时运行速率自动调整机器人的作业节奏,避免出现工件堆积、工位空等的情况。
悬挂轨道的转弯段做了圆弧过渡处理,载具通过转弯段时运行平稳,不会出现工件晃动、掉粉的问题,轨道支撑立柱的底部采用膨胀螺栓与地面固定,安装时需保证轨道整体水平度偏差在允许范围内,避免载具运行过程中出现卡滞、爬坡阻力过大的问题。地面设备的安装基准与悬挂轨道的中心基准做对齐校准,保证机器人抓取工件后可精准对位悬挂载具的挂载点,对位偏差控制在夹具可自适应调整的范围内,减少反复对位的时间损耗。
- 上一篇:自行车配件锁螺丝转盘式组装设备
- 下一篇:SIM卡成品自动化组装生产设备结构

- 全部评论(0)

- 模板大小: 117.2 MB
- 售价:5金币
- 下载次数: 33
- 系统要求: Rendering,Parasolid
- 软件分类: 自动化设备