高扭矩五自由度多关节机械臂,适配轻型分拣、实训教学等场景,结构
浏览22次 大小14.47 MB
模拟人手骨骼肌腱结构的多自由度仿生机械手,适配多场景精细抓取操
浏览34次 大小358.42 MB
轮式移动真空吸附助力机械手,适用于玻璃等光滑平面板材的搬运、上
浏览31次 大小16.92 MB
平行连杆式自适应机械夹持爪,适配工业机器人末端,用于产线工件抓
浏览36次 大小10.7 MB
还原那智MZ07系列六轴工业机器人结构,适配精密装配、上下料等多场景
浏览59次 大小81.93 MB
采用螺旋传动自锁结构的六足仿生行走机器人,适配复杂地形,可用于
浏览27次 大小33.15 MB
一款四足仿生小机器狗结构,采用机电一体化设计,可适配复杂地形巡
浏览19次 大小128.74 MB
四轮驱动智能机器人底盘套件,适配教学实训与原型开发,预留多组安
浏览19次 大小3.26 MB
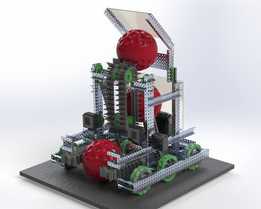
适配VEX Change up赛事的竞技概念机器人,具备球类拾取抬升投放功能,采
浏览22次 大小195.39 MB
六轴轻载工业机械臂模型,适配精密装配、上下料、涂胶焊接场景,结
浏览38次 大小53.03 MB
适配汽车生产线的车顶玻璃搬运移栽工业机器人,带长行程行走轴与真
浏览26次 大小106 MB
还原松下TM2000焊接机械臂结构,适配多行业自动化弧焊作业,具备高刚
浏览31次 大小64.66 MB
该模型为双机械臂协同作业工作台,适配精密装配等自动化场景,结构
浏览20次 大小26.35 MB
搭载线性行走轴的发那科六轴工业机器人,适配长跨度多工位自动化作
浏览27次 大小44.27 MB
低成本桌面级四自由度夹持机械臂,结构紧凑传动稳定,适配教学演示
浏览28次 大小41.58 MB
桌面级四轴并联机械臂结构,适配轻载作业场景,可更换末端执行件,
浏览44次 大小30.36 MB
适配DMU运动学分析的六轴库卡机械臂结构,可用于工业产线动作仿真、
浏览19次 大小8.87 MB
多自由度仿生灵巧手机械结构,适配柔性抓取场景,可用于机器人末端
浏览30次 大小407.63 MB
这款履带式微型作战机器人可搭载枪械,适配狭小空间安防警戒场景,
浏览31次 大小49.71 MB
带C型夹爪的多关节桌面机械臂,适配轻载小件抓取,多自由度灵活转动
浏览39次 大小33.23 MB
开源双足仿人机器人结构,适配舵机协同控制与AI算法验证,适用于创客
浏览35次 大小48.57 MB
还原阿凡达影视设定的双足载人作战机甲,适配复杂地形突击作业,具
浏览27次 大小48.87 MB
面向高校机器人竞赛设计的轮式智能移动机器人,带独立悬挂与前置超
浏览21次 大小352.38 MB
适配复杂地形的科幻四足作战机甲,集成模块化武器系统,可承担多场
浏览48次 大小52.99 MB
五轴多关节工业机械臂结构,适配多类工业生产作业场景,运动灵活定
浏览22次 大小48.61 MB
六轴工业机械臂仿真模型,适配多类工业生产场景,可验证运动特性与
浏览26次 大小18.02 MB
采用三轴直角坐标布局的精密点胶执行机构,可实现精准定量流体分配
浏览45次 大小32.32 MB
该模型为六轴轻量型工业机械臂,结构紧凑运动灵活,可适配精密装配
浏览12次 大小26.84 MB
豫ICP备13014461号-1 联系QQ:1102194243

 微信登录
 QQ登录