微信登录
 QQ登录


双料斗管接头浇铸板自动上料摆盘工作站


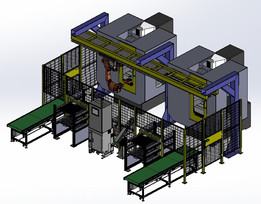
这套自动化工作站面向管接头类小型铸件在浇铸板、治具板或承载板材上的定向供给与摆盘作业,整体由双料斗储料区、推板分料机构、视觉拍照位、六轴机器人、回流输送线、空满料框暂存架以及板材定位工作台组成。现场布置时,设备不是孤立单机,而是嵌入铸件后段加工、热处理前整理或浇铸辅助工序中的一个柔性单元,主要解决人工逐件辨认方向、逐格摆放效率低、姿态一致性差的问题。
从实际用途看,来料管接头由料斗批量倒入,推板机按节拍将堆叠零件逐层分离并送出。零件在输送过程中不强制区分正反,进入视野后由相机获取轮廓与位姿,控制系统根据识别结果判断可抓取姿态。若零件方向符合设定要求,六轴机器人直接拾取并放置到浇铸板或板材的指定位置;若方向不符合,机器人可将其转入回流路径,零件经回流输送线落回推料机构再次参与分料。这种“识别—抓取—回流—再分料”的循环,使杂乱来料能够逐步转化为有序摆盘,不必在前端增加复杂的机械定向轨道。
结构设计上,双料斗布置在工作站两侧,便于交替补料,也能在单一料斗清理或维护时保留一定缓冲能力。料斗下方与推板分料机构衔接,推板行程、挡料高度和出料间隙需要根据管接头外径、长度及堆叠状态调整。中间绿色输送段承担零件展开和单件分离任务,表面支撑间距、导向边宽度以及爬坡角度都影响零件重叠率。模型中输送线采用分段支撑与铝型材框架,便于在三维阶段检查皮带边、机架立柱、传感器支架与机器人手臂之间的干涉关系。
机器人位于工作站中心偏前位置,周边预留抓取、拍照、放料和回流四类动作半径。选型边界以负载约十公斤、工作半径约一点一米为基础,实际夹具体重量、吸盘或夹爪偏心、板材取放高度都应计入负载校核。机器人底座周围设置防护网和检修开口,前侧布置两台料框车或周转架,用于空框、满框以及待加工板材的缓存。料框车采用脚轮支撑并带定位靠面,推入工作区后通过限位块固定,避免机器人取放时框架漂移。
板材放置区采用定位销、挡边和压紧机构组合,保证浇铸板每次进入工位后的坐标基准一致。机器人从输送线上抓取管接头后,按矩阵点位放入板材孔位或格位;放料完成后,工位可通过人工或对接输送方式更换板材。为提高节拍,模型中采用双向叉式摆动小车在料框与工作区之间转运,单次摆动循环控制在五秒以内,动作路径短,适合与机器人并行作业。小车的叉臂高度、导向轮间隙、缓冲限位和拖链布置,在建模时需要重点核对,防止满载料框通过时产生侧向卡滞。
电气与控制部分集中在下部机柜内,机架外侧保留按钮盒、三色灯、气源处理件和维护门位置。视觉相机安装在输送线上方,镜头视野需覆盖零件展开区域,光源角度应避免金属铸件反光造成轮廓误判。传感器布置遵循分料区防堵、输送区缺料、到位区确认、料框区满料检测的原则,信号点虽不复杂,但直接影响自动循环稳定性。
安装边界方面,整站占地呈长方形,左右料斗外伸、前侧料框车抽拉、后侧输送线维护空间都要纳入车间布局。设备就位时需保证机器人围栏开门方向与操作人员补料路径一致,料框车更换区域不得与安全门 swing 范围重叠。地基可按普通自动化线水平地面处理,但机器人底座和小车轨道处应控制水平度,机架底部设置可调脚杯,便于运输后重新校正。三维设计阶段还应逐一检查机器人极限姿态、夹爪进入料框深度、输送线抬升段与防护网距离、机柜门板开启角度以及气管电缆走向,使设备在投产前完成主要干涉和维护性验证。
- 上一篇:管接头浇注板自动上料摆料工作站
- 下一篇:铝棒冷态自动上料桁架机械手

- 全部评论(0)

- 模板大小: 108.49 MB
- 售价:5金币
- 下载次数: 319
- 系统要求: Rendering,Parasolid
- 软件分类: 工业机器人