微信登录
 QQ登录


纺织纱筒机器人自动上料装配工作站


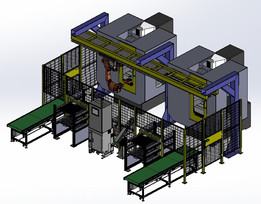
这套三维结构方案面向纺织后道工序中纱筒周转、拆垛与上料环节,核心处理对象是成垛堆放的纱筒以及层间隔离隔板。现场常见工况是纱筒由物流区域转运至上料工位后,仍保持多层码放状态,每层之间放置隔板,人工逐层搬运不仅节拍不稳定,还容易因纱筒表面磕碰、隔板错位造成后续供料中断。方案将六轴机器人、拆垛拾取工装、旋转送料台、转运输送架和装载框架组合在同一工作单元内,使纱筒从垛料拆解到定向放置的过程连续完成。
从作业流程看,机器人首先根据垛层位置完成纱筒抓取,再对各层隔板进行分离拾取,避免隔板随纱筒进入输送区域。纱筒被取出后,机器人按输送架定位间距将其放置到转运输送架上,输送架承担暂存、排序和向下一工序衔接的作用。装载框架并非固定锁死在设备内部,而是保留手动推入装载台的操作路径,操作人员可在换批、补料或维护时将框架推入到位,台侧设置限位与承托结构,使框架在受机器人放料冲击时仍能保持位置稳定。
送料台是本方案中比较关键的结构部分。其配置旋转机构,可在机器人取放范围内完成工位方向切换,使一台机器人能够兼顾两侧送料。这样布置的好处在于,机器人不需要为双侧料位增加过长臂展,也不必在地面铺设大范围行走轴;旋转台将料位转换到机器人可达姿态内,减少空走轨迹和重复定位次数。对于结构设计人员,建模时需要重点核对旋转台直径、框架外形、纱筒高度与机器人末端夹爪之间的干涉关系,尤其是机器人在低位抓取底层纱筒和高位越过隔板时,夹爪、腕部、台架立柱及安全护栏之间要保留足够余量。
设备布局上,拆垛区、旋转送料区和输送架区围绕机器人工作半径展开。垛料区应靠近人工或物流叉车补给方向,减少空托盘和隔板回收路径的交叉;输送架出口则朝向下道装配或包装设备,使纱筒流向保持单向。装载台框架采用型材与板材组合的承托形式,底部设置导向件,框架推入时可通过斜面或导向块自动校正横向位置,降低操作人员对中难度。旋转机构下部需要预留驱动元件、检测元件和线缆走线空间,若采用伺服驱动,还应在三维装配中确认电机、减速器、张紧元件与台架支撑梁的安装边界。
末端执行器的设计需兼顾纱筒外形与隔板拾取。纱筒属于易损伤工件,夹持面不宜采用尖锐压点,接触位置应避开易变形区域;隔板通常较薄,拾取方式可根据实际材质选择真空吸附或夹取,但在布局中必须考虑两套动作的切换空间,避免抓取隔板时碰擦已放置纱筒。机器人底座与地面连接区域要承受频繁加减速产生的倾覆力矩,底座钢板厚度、地脚位置和周边维护空间应在总体布置阶段同步确定。
从安装边界看,该工作站不属于单一单机设备,而是由机器人单元、料台、输送架、框架和防护区域共同构成。现场落地前需确认机器人最大回转范围与厂房立柱、照明、桥架、操作面板之间的距离;旋转送料台两侧要保留人工推入框架的通道,同时不能让人员进入机器人运动危险区。输送架的支撑腿间距、纱筒承载位数量和高度方向落差,需要与下游设备接料高度匹配。若车间已有物流线,可将转运输送架端部设计成标准对接接口,使纱筒在暂存后按固定节距流出。
建模表达上,装配体应保留机器人、夹爪、纱筒、隔板、装载框架、旋转台、输送架和防护件的相对位置,便于检查抓放轨迹、双侧送料姿态和框架更换路径。结构件之间的螺栓连接、型材拼接、旋转支承和导向限位不宜过度简化,因为这些部位直接决定设备调试时的可达性与可维护性。整体方案适合作为纺织行业自动上纱、纱筒拆垛、机器人供料及相关自动化工作站的结构设计参考,也可用于验证旋转送料布局在多工位取放场景中的可行性。
- 上一篇:FRC竞赛机器人SDS转向模块卡扣护罩
- 下一篇:铝制竞技机器人框架与打印零件结构

- 全部评论(0)

- 模板大小: 37.41 MB
- 售价:5金币
- 下载次数: 24
- 系统要求: Parasolid,Rendering
- 软件分类: 工业机器人