本作品为参赛设计的仿生六足行走机器人三维模型,呈现分层机身与多
浏览135次 大小3.4 MB
本作品为双筒望远镜造型的轮式创意小型机器人,采用全装配体建模,
浏览138次 大小20 MB
展示搭载六轴工业机器人的双层铝型材升降工作台,呈现机电一体化码
浏览172次 大小48.92 MB
本模型为搭载气枪装置的六足蜘蛛仿生机器人,还原多关节机械足与分
浏览182次 大小121.85 MB
本模型为移动机器人配套的集成式手持控制板,还原操控结构、材质与
浏览132次 大小18.54 MB
本模型为履带底盘搭配多自由度抓取机械手的移动作业装置,结构完整
浏览158次 大小1.27 MB
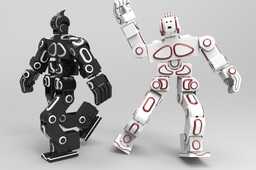
基于Robonova平台优化的高自由度仿人双足机器人,拓展自由度提升动作敏
浏览141次 大小23.38 MB
本模型还原IRB4400工业机械臂完整结构,涵盖各关节装配细节,可用于工
浏览131次 大小4.66 MB
本模型为多自由度伺服机械臂三维设计,还原稳定底座、传动关节与夹
浏览129次 大小566.85 KB
本模型还原库卡KR240R2700六轴工业机械臂结构,细节完整材质写实,可用
浏览139次 大小33.92 MB
本模型为五自由度步进控制仿人机械手掌,结构贴合人手运动逻辑,可
浏览146次 大小4.91 MB
本作品为经典科幻IP塔奇克马多足智能载具三维模型,还原原作造型,细
浏览131次 大小43.36 MB
本模型为教育用途差速轮式移动机器人,通过爆炸视图清晰展示整机结
浏览128次 大小1.75 MB
还原波士顿动力大狗四足机器人的整机机械结构,展现仿生行走机构的
浏览148次 大小178.73 KB
本模型为仿人五指仿生机械手三维设计,还原人手运动自由度,结构紧
浏览141次 大小3.72 MB
本作品为多机械臂协同手术场景三维设计,还原洁净手术室环境,展现
浏览132次 大小37.28 MB
本作品为仿生六足爬行机械三维模型,还原多足爬行结构,可用于机器
浏览117次 大小3.14 MB
本模型为电机驱动连杆式夹持机械爪,结构清晰传动合理,可用于机器
浏览134次 大小2.32 MB
本模型为搭载雅马哈水平多关节机器人的弹簧下线设备,完整呈现设备
浏览165次 大小38 MB
本模型为单立柱悬臂式线性轴工业机器人,适配自动化上下料、工件移
浏览134次 大小8.87 MB
本模型为45度斜置全方位轮的四轮驱动全向移动机器人平台,结构紧凑灵
浏览128次 大小3.77 MB
本作品为适配创客赛事的模块化双足仿生机器人模型,支持多形态改造
浏览119次 大小16.19 MB
展示小型履带机器人行走传动结构三维设计,还原驱动轮、铰接履带板
浏览169次 大小1.13 MB
展示仿蜘蛛六足摄像侦察机器人的三维设计,呈现其仿生结构、集成化
浏览136次 大小4.28 MB
本模型为仿生多指机械灵巧手三维设计,还原人手关节结构,可用于机
浏览118次 大小2.87 MB
本模型为多关节仿生机械臂手部结构,完成全参数化建模与装配校验,
浏览132次 大小206.86 MB
本作品为轻量化双足仿生人形机器人三维结构设计,适配多舵机运动控
浏览146次 大小101.75 MB
本作品为影视IP瓦力卡通履带机器人三维模型,精细还原角色结构与材质
浏览130次 大小6.57 MB
豫ICP备13014461号-1 联系QQ:1102194243

 微信登录
 QQ登录